

본문
로봇의 안전 인식 능력 향상
ㅇ 로봇의 안전·지능형 의사결정 알고리즘 개발
- 로봇의 일상생활 활용이 확대되면서 단순한 충돌 회피를 넘어 주변 환경과 상황을 이해하고 안전하게 행동하는 능력이 중요해짐
- 기존 로봇 안전 검증 기술은 사전에 정의된 제약조건을 기반으로 해 실제 환경의 다양한 상황과 안전 요구사항을 반영하는 데 한계를 보임
- 최근 머신러닝 발전으로 로봇의 환경 인식과 자연어 이해 능력은 향상됐으나, 이를 상황에 적합한 안전한 행동으로 전환하는 것은 여전히 주요 과제로 남아 있음
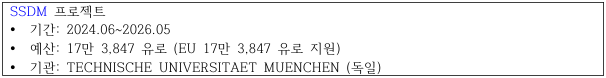
- SSDM 프로젝트 (link)는 로봇이 환경과 상황에 따른 안전 제약조건을 이해하고 적절한 의사결정을 내릴 수 있도록 수학적 기반과 알고리즘을 개발 중임
ㅇ 상식적인 안전 제약조건을 준수하도록 돕는 의미 기반 안전 필터
- SSDM 프로젝트는 환경 인식, 언어 기반 추론, 안전 제어 기술을 결합해 로봇의 안전한 행동을 지원하는 ‘의미 기반 안전 필터’를 개발함
- 이 기술은 대규모 언어모델(LLM)을 활용해 주변 환경의 잠재적 위험 요인을 식별하고, 이를 로봇이 준수할 수 있는 안전 제약조건으로 변환하는 방식임
- 연구진은 실제 주방 환경에서 로봇팔을 활용해 깨지기 쉬운 물체 운반과 화재·전기 위험 방지 기능을 실증함
- 실험 결과, 기하학적·의미적 안전 제약조건 모두에서 충족률 100%를 달성하며 해당 기술의 안전 제어 성능을 확인함
ㅇ 작동 환경의 변화를 감지하는 로봇 기술
- 기존 로봇의 환경 인식 기술은 주변 환경이 변하지 않는다고 가정하는 경우가 많아, 물체의 이동이나 배치 변화에 따라 지도 정확성과 의사결정의 신뢰성이 저하되는 한계가 있음
- 이에 SSDM 연구팀은 개별 객체의 변화를 지속적으로 추적하고 반영해 최신 3차원 환경 지도를 유지하는 기술을 개발함
- 실제 주방과 사무실에서 실험을 진행한 결과, 환경 변화의 95%를 감지했으며 전체 지도를 새로 구축한 경우와 비교해 정밀도 차이를 3% 이내로 유지함
- 이를 통해 변화하는 실제 환경에서도 로봇의 안전한 상황 판단과 의사결정을 지원할 수 있는 기술적 기반을 제시함
Source: cordis.europa
- 이전글폐자석의 새로운 활용 26.11.12
- 다음글AI로 생명체의 분자 기계에 숨겨진 비밀 규명 26.11.12