

본문
쇠똥구리의 내부 나침반, 첨단 초소형 로봇 기술 개발에 영감 제공
ㅇ 쇠똥구리의 직선 이동 원리 규명과 자연 모방 항법 기술 개발 가능성
- 쇠똥구리는 먹이를 경쟁자로부터 최대한 멀리 이동시키기 위해 배설물을 공 모양으로 뭉쳐 직선으로 굴리는 독특한 행동을 보임
- 쌀알보다 작은 뇌를 가진 쇠똥구리는 이동 전 배설물 공 위에서 회전하며 하늘의 모습을 시각적으로 기억하고, 이를 활용해 정확한 직선 경로를 유지함
- 이러한 항법 능력은 동물의 공간 인지와 이동 원리를 이해하는 데 기여할 뿐 아니라, 자율주행 로봇·드론·무인자동차 등 다양한 기술의 효율적인 항법 시스템 개발에도 활용될 가능성이 있음
ㅇ 방향 탐색 단서의 선택
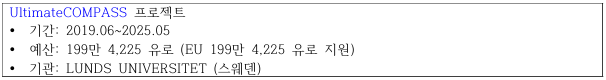
- 스웨덴 룬드대학교 연구팀은 UltimateCOMPASS 프로젝트 (link)를 통해 다양한 환경에서 쇠똥구리의 생물학적 항법 시스템이 작동하는 원리를 연구함
- 연구진은 태양의 위치와 바람의 방향을 인위적으로 조절하는 실험을 통해 쇠똥구리가 이동 방향을 결정할 때 각 환경적 단서를 어떻게 활용하는지 분석함
- 실험 결과, 쇠똥구리는 태양과 바람의 정보를 동시에 활용하며, 시간대와 환경 조건에 따라 각 단서에 대한 의존도를 유연하게 조절하는 것으로 나타남
- 특히 태양이 높이 떠 있을수록 바람에 더 많이 의존하는 경향을 보여, 변화하는 환경에 맞춰 항법 전략을 조정하는 능력이 확인됨
ㅇ 순간순간 변화에 대응하는 능력
- 연구진은 쇠똥구리가 주변 환경 변화에 따라 항법 시스템을 빠르게 조정하며, 야간에는 달빛의 편광 패턴을 활용해 이동 방향을 파악한다는 사실을 확인함
- 또한, 신경활동을 교란하는 실험을 통해 쇠똥구리가 이동 방향은 유지하면서도 이동 거리에 대한 기억은 상실하는 현상을 관찰함
- 이를 통해 쇠똥구리의 방향 인식과 거리 기억이 서로 다른 신경 메커니즘에 의존할 가능성을 확인함
- 아울러 쇠똥구리 뇌의 개별 뉴런에 초소형 전극을 삽입해 신경활동을 추적함으로써, 자유롭게 방향을 탐색하는 쇠똥구리의 내부 나침반과 관련된 뇌 활동을 최초로 기록하는 데 성공함
ㅇ 자연과 기술의 결합
- 영국 에든버러대학교 연구팀은 UltimateCOMPASS 프로젝트에서 규명한 쇠똥구리의 항법 원리를 활용해 로봇용 초소형 신경회로를 설계함
- 연구진은 햇빛과 바람의 세기·방향 등을 변화시키는 실험을 통해 로봇이 쇠똥구리와 유사한 방식으로 이동하는 것을 확인함
- 이는 곤충의 단순한 신경망을 모방해 적은 에너지로 효율적인 항법 기능을 구현할 수 있다는 가능성을 보여줌
- 향후 GPS가 작동하지 않는 환경에서 활용할 수 있는 보조 항법 시스템이나, 필요한 구역에만 농약을 살포하는 정밀농업용 소형 로봇 등에 적용될 수 있을 것으로 기대됨
ㅇ 인공조명이 미치는 영향
- UltimateCOMPASS 프로젝트는 로봇공학 분야뿐 아니라 인공조명이 쇠똥구리의 방향 탐색 능력에 미치는 영향도 규명함
- 연구 결과, 빛 공해가 쇠똥구리의 자연적인 항법 신호 인식을 방해하고 인공광원 쪽으로 이동하도록 유도해, 개체 간 경쟁을 심화시키고 분산 능력을 저하시키는 것으로 나타남
- 이러한 연구 결과는 야생동물에 미치는 영향을 최소화하는 도시 조명 설계에 활용될 수 있음
- 연구진은 현재 쇠똥구리가 다양한 감각 정보를 통합하고 이동 전 제자리 회전을 통해 항법 시스템을 보정하는 원리를 추가로 조사하고 있음
Source: Horizon
- 이전글디지털 기술, 수력발전소의 친환경 발전과 에너지 생산 지원 26.11.04
- 다음글과산화수소의 지속가능한 생산 효율 높이는 새로운 기술 개발 26.11.04